Specificaties Stentec TrackPilot
Wijzigingen voorbehouden – Wouter Kuik, augustus 2026
De Stentec TrackPilot voor WinGPS 6 is de nieuwste stap richting autonoom varen. Het systeem is beschikbaar in twee uitvoeringen: YachtTrackPilot (pleziervaart) en InlandTrackPilot (beroepsvaart).
Wat is een TrackPilot?
Maak van uw autopilot een TrackPilot met een software-uitbreiding van WinGPS 6:
Met de TrackPilot stuurt uw schip onder bepaalde omstandigheden veilig en automatisch langs een vooraf ingestelde route. U bepaalt zelf de gewenste afstand tot deze routelijn (de zogeheten XTE of Cross Track Error).
De TrackPilot is een belangrijke eerste stap naar autonoom varen. In de toekomst zal het systeem worden uitgebreid met vermogensregeling en automatische obstakelontwijking via radar of camera.
Waarom kiest u voor TrackPilot?
- Meer rust en comfort: Doordat het systeem het sturen grotendeels overneemt, raakt u minder snel vermoeid. U heeft meer tijd om de omgeving te scannen en uw navigatie in WinGPS bij te houden.
- Geschikt voor binnenwateren: In tegenstelling tot traditionele autopiloten stuurt de TrackPilot u ook autonoom door (niet te) smalle vaarwegen en slingerende rivieren.
- Eenvoudig uitwijken: Wilt u uitwijken voor een tegemoetkomend schip? Pas simpelweg de afstand tot de routelijn aan. U hoeft de TrackPilot hier niet voor uit te schakelen. Ook op open water is dit ideaal en biedt het extra comfort.
- Brandstofbesparing: Het systeem stuurt rustiger en vloeiender dan een mens. Minder correcties betekenen minder weerstand, een beter behoud van snelheid in bochten en dus een lagere brandstofrekening.
Hoe werkt de TrackPilot in WinGPS?
U behoudt altijd de volledige controle en kunt het stuurgedrag nauwkeurig afstemmen op uw schip:
- Instelbaar stuur- en draaipunt: U stelt zelf het draaipunt van uw schip in. WinGPS berekent het exacte spoor op de kaart vanaf dit draaipunt. De afstand van het stuurpunt kunt u zelf instellen. Op rechte stukken vaart u dan precies over de parallelle routelijn. Bij kleine bochten en grote stuurpuntafstand, zult u altijd de binnenbocht varen. Dit is eenvoudig te corrigeren. (Het instelbare draaipunt op de midscheepse lijn van het schip, is het punt waar het schip draait en waarmee het langs de routelijn hoort te sturen. Voor een groot schip ligt dit ongeveer op 30% scheeplengte van de boeg. Bij een kieljacht halverwege de voorkant van de kiel. Vanuit het draaipunt wordt het traject op de kaart getekend. Dit is dus meestal niet de GPS track.)
- Snelheidsafhankelijke sturing: De afstand tot het stuurpunt kan worden gekoppeld aan uw vaarsnelheid. Zo maakt u na het afremmen eenvoudig een scherpe bocht zonder deze af te snijden.
- Vloeiende koerswijzigingen: Zodra u een nieuwe lijn of afstand instelt (een gewenste XTE), verschuift het stuurpunt met een instelbare constante zijwaartse snelheid. Dit voorkomt ongewenste roerveranderingen.
In WinGPS zit een simulator waarmee u de TrackPilot kunt uitproberen voordat u deze in de praktijk gaat gebruiken. Ideaal om er alvast vertrouwd mee te raken.
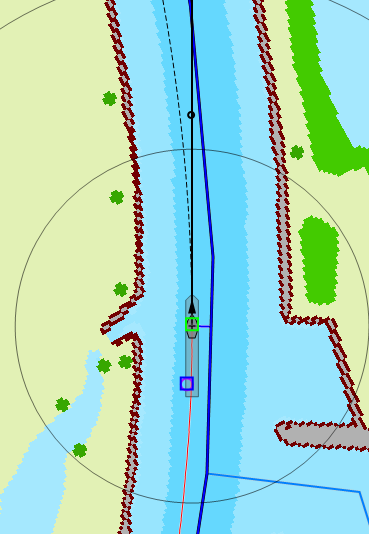
Figuur 1 Groene blokje is draaipunt, blauwe blokje is GPS, zwarte rondje is stuurpunt. Blauwe lijn is waterwegennetwerk, schip vaart met een afwijkende XTE naar bakboord van waterwegennetwerk. Rode lijn is het traject van het schip (voorheen werd dit getekend vanuit de GPS-positie, maar bij TrackPilot vanuit midscheeps uit het draaipunt).
De Stentec TrackPilot is ontwikkeld voor zowel open water als de binnenwateren. U kunt de TrackPilot laten sturen langs:
- Het gedetailleerde routeplannernetwerk van WinGPS (met de optie 'Tijdelijke Route' stuurt u direct zonder vooraf een route te tekenen en te starten).
- Eerder gevaren trajecten (tracks) van uzelf of andere schepen (er wordt van de track een route gemaakt met routepunten op instelbare afstand, die u kunt bewerken).
- AIS-tracks (automatisch achter een ander AIS-doel aan varen).
- Zelf uitgezette routes met routepunten (op open water of over het waterwegennetwerk van WinGPS).
- Officiële vaarwegen van S57-kaartcellen (Waterway Axis in de EU en Recommended Tracks in de VS).
YachtTrackPilot voor de pleziervaart
De YachtTrackPilot is een optionele uitbreiding voor WinGPS Pro, Voyager en Inland.
- Aansturing: Het systeem stuurt uw bestaande stuurautomaat (helmstok of stuurwiel) aan via gestandaardiseerde NMEA-berichten (APB of RMB).
- Vereiste aan uw stuurautomaat: Uw stuurautomaat moet koerswijzigingen automatisch accepteren zonder dat u elke keer handmatig op een knop hoeft te drukken om te bevestigen.
- Sensoren: Doordat de software stuurt op grondkoers (onafhankelijk van drift), volstaat een moderne GPS-ontvanger of GPS-muis. De autopilot beschikt altijd over een elektronisch kompas die nodig is om het schip correct op de kaart te tekenen (en voor de AIS-transponder). Voor grotere jachten adviseren wij een GPS-kompas (Vector Compass).
- Handmatig ingrijpen: U kunt via de stuurautomaat bekrachtigd meesturen. Zo hoeft u bij een helmstokautomaat het systeem niet fysiek los te koppelen als u snel wilt uitwijken. (U kunt een bocht via de ROT (grad/min) sturen of snelheidsonafhankelijk via de radius (R=V/ROT). De sturing met een schuif is logaritmisch zodat zowel precies een bocht kunt sturen als snel kunt uitwijken.)
InlandTrackPilot voor de beroepsvaart
De InlandTrackPilot is een optionele uitbreiding voor WinGPS Inland, een routeplanner en navigatieprogramma speciaal ontwikkeld voor binnenvaartschippers in de EU.
- Koppeling met Alphatron: De software communiceert via een NTX-1 interfacekastje rechtstreeks met de Alphatron-autopiloot. (De AP-controler van de Inland TrackPilot stuurt een HTC-bericht met wenswaarde voor de ROT (ROTC) via een NTX-1 interfacekastje van Alphatron naar de veelgebruikte Alphatron-autopiloot van een binnenvaartschip.)
- Visuele statuscontrole: Op uw scherm ziet u direct de status van de stuurautomaat. Een groene status geeft aan dat de autopiloot de gewenste draaisnelheid (ROT) goed volgt. Bij rood is het verschil te groot en weet u dat u moet opletten. (Het NTX-1 interfacekastje stuurt via de XT1 een HTD bericht met actuele ROT en de roerhoek terug. Bij een ROTC-wijziging volgt de ROT met enige vertraging en beperkte verschillen. De status is dan groen. Bij status rood zijn de verschillen groot. Zo ziet de schipper dat het autonoom sturen werkt.)
- Eenvoudig rivierroutes maken: U zet gemakkelijk routedelen uit op de rivier. WinGPS schoont dubbele punten op en maakt er automatisch een vloeiende lijn van. (De schipper kan op de rivieren een eigen optimale riviertrack maken door het handmatig uitzetten van een routedeel, dat hij kan verbinden met andere routedelen tot een complete route. Een handmatig uitgezette routedeel wordt gecheckt op dubbele punten en al vloeiende route omgezet naar plannerpunten met uitzondering van begin einde en gewenste tussenpunten.)
- Wettelijke certificering: De InlandTrackPilot voldoet aan alle wettelijke eisen, waaronder:
- Een 5-minuten wachtalarm
- Minimaal 4 dagen dataopslag in het logboek
- Automatische meldingen en waarschuwingen bij naderen van bruggen en sluizen
- Certificaat van bekwaamheid voor de schipper na succesvolle deelname aan de (online) training.
- Stel uw draaipunt nauwkeurig af: Bij het inzetten en varen van bochten wordt het actuele draaipunt van het schip op de kaart getoond. Dit is zichtbaar bij inzoomen op de romp. De positie ervan kan worden gebruikt om het vaste instelbare draaipunt beter te plaatsen.
Voor grote schepen (langer dan ~40m) wordt een vector compass, ook wel GPS-kompas genoemd, aanbevolen. Kleinere schepen kunnen met een standaard GPS en kompas volstaan.
Verwachte toekomstige functies InlandTrackPilot:
- River Track Optimization: Automatische route-optimalisatie op rivieren op basis van stroming, diepteverloop (bIENC) en de kielspeling (UKC) van uw schip. Hiervoor wordt de prijswinnende routeoptimalisatie technologie van WinGPS Voyager ingezet.
- Lane Warning (Rijstrookwaarschuwing): Het systeem berekent de beschikbare ruimte t.o.v. tegemoetkomende en oplopende AIS-schepen. Kleurt een track rood? Dan is er onvoldoende ruimte om veilig te passeren. (Tov het midvaarweg van het routenetwerk of nog beter de Waterway axis kan ook de XTE van voorliggende en oplopende AIS-targets worden bepaald. Samen met een achterliggende of voorliggende track van scheepsbreedte gecorrigeerd naar midscheepse positie. Hiermee kan zichtbaar worden gemaakt of er voldoende ruimte is voor passeren. Zo niet, dan kleuren bepaalde tracks rood. Ook kan de CPA en de TCPA langs het netwerk worden bepaald.)